Перед человеком замри: российские ученые научили роботов планировать свои действия
Как вывести искусственный интеллект из виртуального пространства в материальный мир? Хватит ему лишь писать за человека умные тексты, пора и физически заменять его на производстве или на складе, да не тупо-механически, а «с головой». Этим направлением под названием «физический интеллект» уже активно занимаются во всем мире.
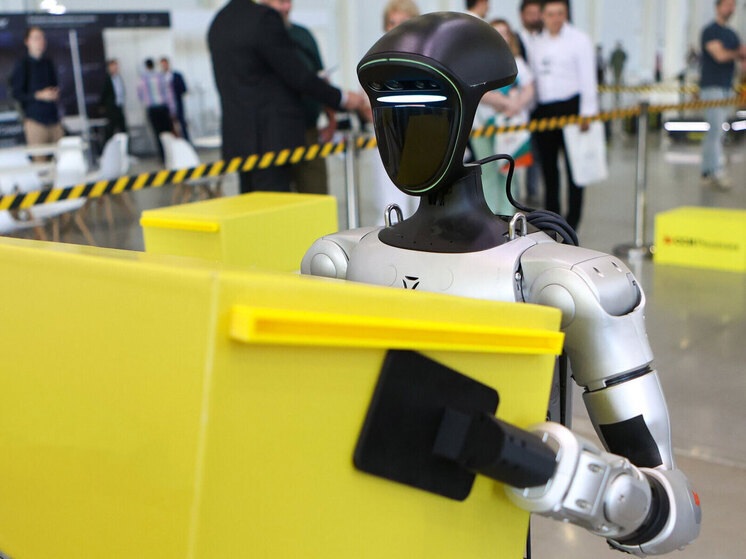 фото: Чингаев Ярослав/Агентство «Москва»
О том, как обстоят дела с физическим интеллектом в России, и чего нашим роботам не хватает сегодня, чтобы догнать и перегнать создания ведущих зарубежных компаний, нам рассказал заведующий лабораторией интеллектуального транспорта Центра когнитивного моделирования МФТИ и ведущий научный сотрудник Института AIRI Дмитрий ЮДИН.
– Дмитрий, перечислите нам, на что уже способны самые современные модели гуманоидов, наделенных искусственным интеллектом?
– Благодаря искусственным нейросетям они способны зайти в помещение, понять, где находятся предметы, и начать выполнять бытовую или производственную задачу без предварительного программирования.
– В каких сферах, в основном, идет внедрение таких роботов?
– Они работают на складах, сиделками с малоподвижными людьми, помогают спасателям. Причем, для каждой сферы создается отдельная программа, – нет сейчас в мире универсальных роботов, наделенных ИИ, которые были бы «компетентны» во всем. например, из-за стремительного роста электронной коммерции, дефицита рабочей силы и необходимости повышать скорость логистики, сегодня активно развиваются роботы с искусственным интеллектом для пунктов выдачи заказов (ПВЗ) и складов.
– И какими «навыками» они уже обладают?
– За рубежом к 2025 году уже появились системы, которые связывали машинное зрение, языковые команды и движения робота. В марте 2026 года Google DeepMind продемонстрировала робота, выполняющего многошаговые манипуляции и меняющего действия, если человек, к примеру, переставлял предмет на другое место, или тот выскальзывал у самого робота из захвата. В июне американский стартап Figure сообщил, что его система справляется с коробками, мягкими пакетами и конвертами, используя кратковременную зрительную память и обратную связь.
– То есть, у роботов развивается память и ситуационное «мышление»?
– Да, они учатся ориентироваться в непредсказуемой физической среде. И это дается им (а точнее нам, программистам, которые пишут для таких роботов программы) не просто. Вот как человек поступит, если ему понадобится достать с полки нужную коробку, если её закрывает другая? порядок действий очевиден: он сначала уберет помеху. Роботу же недостаточно распознать обе коробки — нужно ещё определить, какая из них мешает, и включить дополнительную манипуляцию по ее устранению в план своих действий.
– Вы разрабатываете нечто подобное, просто следуя за известными компаниями, или все-таки применяете уникальные разработки?
– У нас есть компетенции, которые не демонстрируют даже мировые компании. например, наша система SG-RAPL, описанная в журнале Engineering Applications of Artificial Intelligence, обеспечивает планирование действий человекоподобного робота с помощью обновляемой трёхмерной схемы предметов и связей между ними. Ведь основная сложность в работе автономных роботов на складах – в понимании динамической, все время меняющейся среды и адекватной интерпретации голосовых команд операторов. Существующие системы, основанные только на текстовых инструкциях, часто дают сбои при работе в реальных условиях: они не учитывают изменение обстановки, перемещение людей и грузов, а также не способны выстраивать иерархию действий при выполнении комплексных задач.
– Читала недавно, что в Китае появилось нечто похожее…
– Там, действительно появился робот для аптеки, но, в отличие от нашего, которого мы создали в МФТИ, он стоит не на двух ногах, а ездит на колесной платформе. Но по другому функционалу они примерно стоят на одном уровне.
– Почему вы выбрали для своего робота ноги вместо колес?
– Потому что большинство наших небольших складов изначально приспособлены для человека, то есть, встречаются ступени, нужно преодолевать пороги, а чтобы достать какой-то товар с верхней полки, требуется пользоваться лестницами и т.д. Но что касается понимания трехмерного пространства, в котором отражены окружающие робот объекты: стеллажи, контейнеры, коробки, люди, а также связи между ними, тут мы идем почти вровень с ведущими международными компаниями, в том числе из Китая.
– Но степень роботизации их производств все равно далеко ушла вперед по сравнению с нашей. Почему так происходит?
– В Китае, в том числе за счет государственной поддержки, выросло много компаний, которые самостоятельно производят и внедряют роботов на производстве, изготавливая всю элементную базу для них. На выставках ведущих робототехнических научных конференций заметно засилье разработок из Китая. Надеюсь, в России тоже будет появляться все больше собственных доступных для бизнеса отечественных робототехнических решений.
– Еще немаловажный вопрос, – ваш робот может общаться с людьми, как взаимодействовал со своими создателями робот R2D2 в «Звездных войнах»?
— В нашей опубликованной работе о SG-RAPL мы использовали программные модули наших коллег из МФТИ, которые распознавали команды посетителей пункта выдачи заказов, и робот мог их выполнять. возможности по ведению естественного диалога с человеком, уточнения неоднозначных вопросов, сейчас как раз активно исследуются.
– А насчет выхода своих созданий из-под контроля вы задумывались? Такой риск в принципе существует?
– сейчас наш робот снабжен системой распознавания человека: если видит его в зоне выдачи товаров, сразу останавливается, поскольку изначально задано, что в его рабочей зоне люди не должны находиться. На будущее мы продумываем такую модель управления роботом, чтобы он мог взаимодействовать на одной площадке с человеком.
Но вообще, если мы говорим про «восстание машин», в робототехнике основной риск представляют кибератаки, вредоносные программы, которые могут вывести робота из строя, сделать так, чтобы либо он повредил что-то вокруг или себя. например, наши LLM-модели планирования действий работают на внешнем сервере, и важно обеспечить безопасную передачу данных, запросов, чтобы никто ничего не подменил. Это важная задача, предмет конкретной инженерной разработки, которая закладывается при создании конкретных робототехнических продуктов.
Похожие записи



Об авторе UrbanNews
